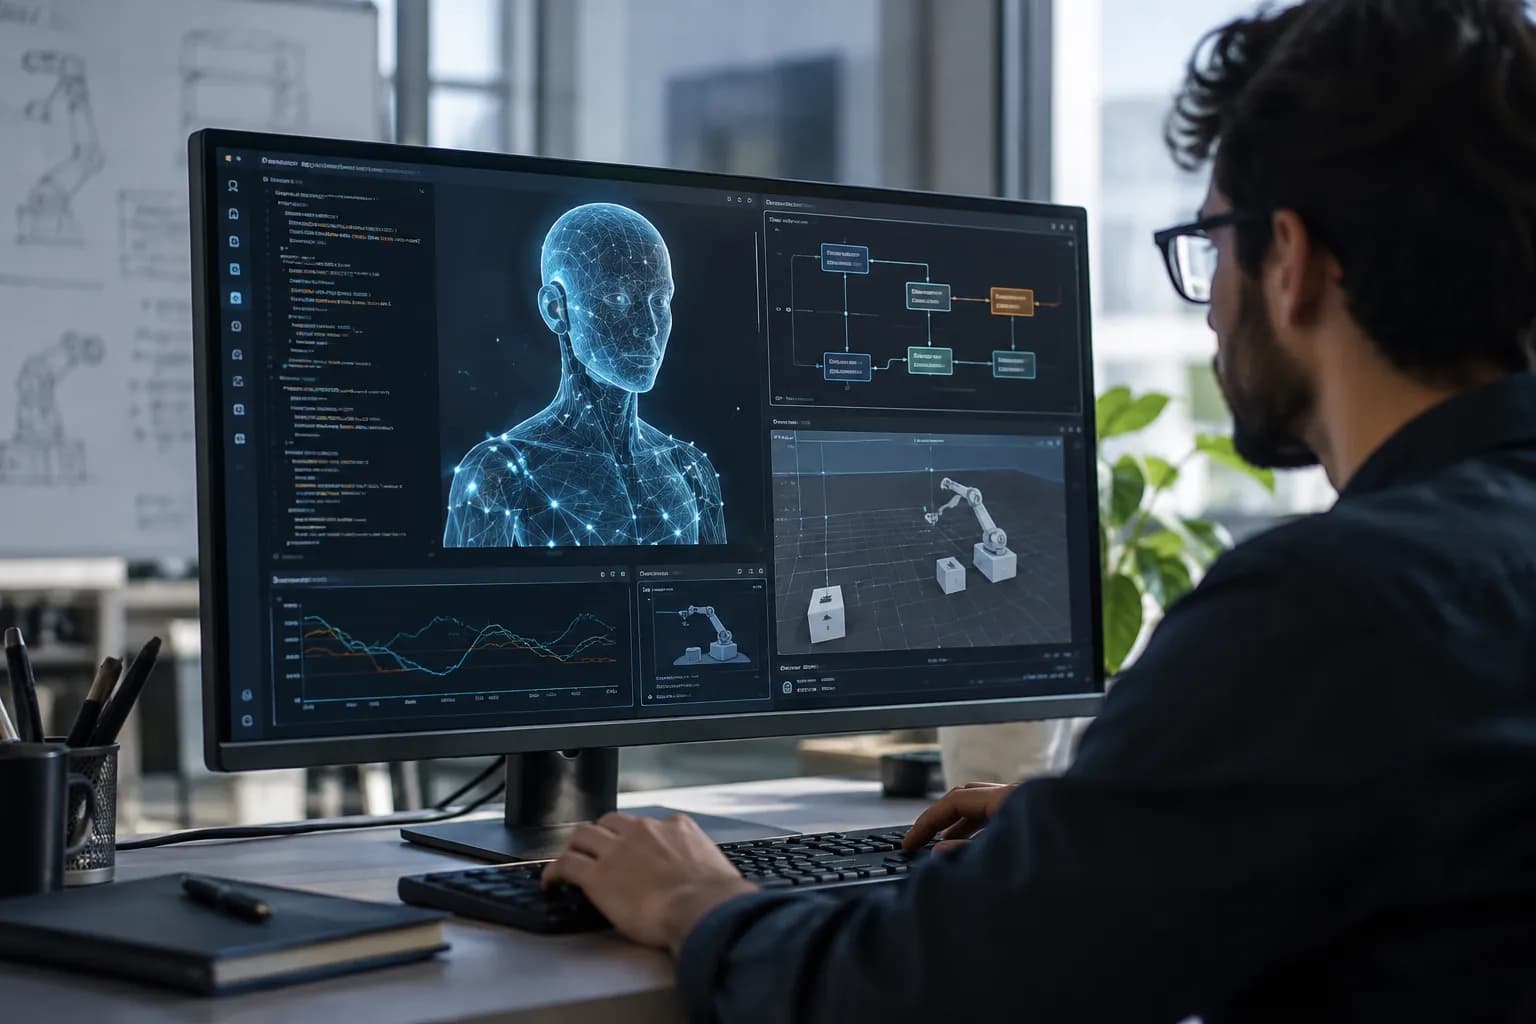
تفتح تقنيات الذكاء الاصطناعي الوكيل (Agentic AI) آفاقا جديدة في مجال الروبوتات، بعدما نجح باحثون من جامعة كاليفورنيا في بيركلي، بالتعاون مع شركة إنفيديا، في تطوير أسلوب يتيح لوكلاء الذكاء الاصطناعي إنشاء برامج التحكم في الروبوتات واختبارها وتحسينها داخل بيئات افتراضية، قبل تطبيقها على أرض الواقع.
يعتمد هذا النهج، الذي أطلق عليه الباحثون اسم "الروبوتات الوكيلة" (Agentic Robotics)، على تقسيم المهام المعقدة إلى مهارات صغيرة، مثل تحديد موقع الأشياء والتقاطها وتخطيط الحركة وتجنب الاصطدام. ثم تتولى مجموعة من وكلاء الذكاء الاصطناعي ربط هذه المهارات في برنامج متكامل، واختباره عبر عمليات محاكاة متكررة لاكتشاف الأخطاء وإصلاحها.
محاكاة تقلل الحاجة إلى البيانات والتدخل البشري
يهدف الابتكار إلى تجاوز اثنين من أبرز التحديات التي تواجه تطوير الروبوتات، وهما الحاجة إلى كميات هائلة من بيانات التدريب، والوقت والجهد الهندسي اللازمان لبرمجتها.
فبدلا من الاعتماد على جمع البيانات من التجارب الواقعية أو برمجة كل حركة يدويا، تستطيع أنظمة الذكاء الاصطناعي إنشاء البرامج وتحسينها من خلال المحاكاة، مع إبقاء المهندسين مسؤولين عن مراجعة النتائج وضبطها والتحقق من سلامتها.
وفي إحدى التجارب، زود الباحثون نموذج Astra التابع لشركة OpenAI بمقطع فيديو لروبوت يستخدم إسفنجة لإزالة الحبر عن قضيب معدني. وتمكن النموذج خلال أقل من ساعة من إنشاء محاكاة فيزيائية للمشهد، ثم طور برنامجا للتحكم في الروبوت واختبره وحسنه، قبل تشغيله على روبوت حقيقي نجح في تنفيذ المهمة.
كما أظهرت التجربة قدرة النظام على الاستفادة من الأخطاء؛ فعندما دفع الروبوت القضيب المعدني وأسقطه بسبب تقدير غير دقيق لوزنه، استخدم الذكاء الاصطناعي تسجيل المحاولة الفاشلة لتحديث المحاكاة وتعديل البرنامج وتجربة أسلوب جديد.
زيادة إنتاجية الروبوتات الصناعية
بدأت شركة Ambi Robotics، المتخصصة في حلول الخدمات اللوجستية وفرز الطرود، تطبيق هذه الأساليب لتحليل بيانات عمليات الفرز وتحسين أداء الروبوتات. وأظهرت الاختبارات زيادة في القدرة الإنتاجية تتجاوز 15 ألف طرد إضافي سنويا لكل روبوت، مع تطبيق التحديثات على نحو 30% من أسطول الشركة في الولايات المتحدة.
ويرى الباحثون أن هذه التقنية تحمل إمكانات كبيرة في البيئات الصناعية التي تعتمد على المهام المتكررة، إذ تتيح تحسين أداء الروبوتات ورفع كفاءتها بسرعة أكبر. ومع ذلك، لا تزال تطبيقاتها المنزلية، مثل روبوتات طي الملابس، بعيدة عن التحقق العملي في الوقت الحالي.
وأعلن فريق جامعة بيركلي إتاحة الشفرة البرمجية للمشروع مفتوحة المصدر، بالاعتماد على إطار المحاكاة Isaac من إنفيديا، إلى جانب معيار لتقييم أداء الروبوتات في المهام الصناعية، بما يتيح للباحثين والمطورين اختبار التقنية وتطويرها.